חשב את מקדם ההחלקה ואת תדירות הזרם ברוטור.
המומנט במנוע השראה נוצר מזרם המושרה ברוטור. כדי שייווצר כא״מ מושרה ברוטור, חייב להיות שינוי של השטף החותך את מוליכיו — כלומר חייבת להיות תנועה יחסית בין השדה המגנטי המסתובב לבין הרוטור.
אילו הרוטור היה מסתובב במהירות הסינכרונית, השטף החותך אותו היה קבוע, לא היה נוצר בו כא״מ, לא היה זורם בו זרם, ולא היה מתפתח מומנט כלל. לכן הרוטור לעולם אינו משיג את השדה, ותמיד מפגר אחריו. הפרש המהירויות היחסי הוא ההחלקה.
ניתן לראות זאת גם בנוסחה: מהירות הרוטור נתונה על ידי n = nₛ · (1 − s), ולכן היא שווה לסינכרונית רק אם ההחלקה אפס — מצב שאינו אפשרי במנוע מועמס.
המהירות הנקובה 1430 סל״ד קרובה ל־1500, ולכן מספר זוגות הקטבים הוא 2:
תדירות הזרם ברוטור נקבעת על ידי המהירות היחסית בלבד, ולכן היא מכפלת ההחלקה בתדירות הרשת:
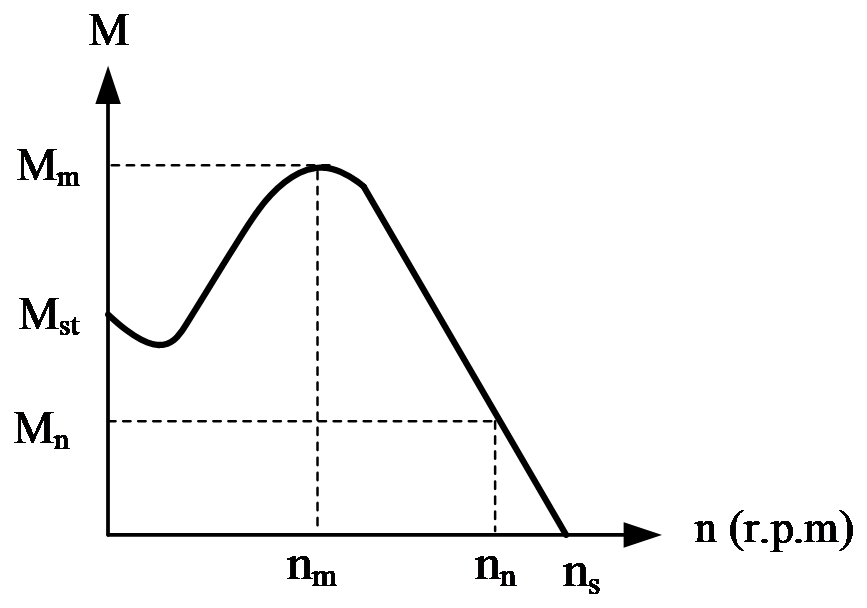
בהתנעה, כלומר במהירות אפס, המנוע מפתח את מומנט ההתנעה. ככל שהמהירות עולה המומנט גדל עד לערכו המרבי — המומנט הקריטי — במהירות הקריטית. מעבר לנקודה זו המומנט יורד תלולות עד לאפס במהירות הסינכרונית.
המנוע עובד באופן יציב רק בקטע היורד שבין המהירות הקריטית למהירות הסינכרונית. שם נמצאת גם נקודת העבודה הנקובה. אם העומס יעלה על המומנט הקריטי, המנוע יחליק לאזור הלא יציב וייעצר.
מנוע השראה תלת־מופעי מחובר לרשת 400 V / 50 Hz, ומסתובב במהירות של 1430 סל״ד.
מספר הקטבים נקבע על ידי ליפוף הסטטור, שהוא היוצר את השדה המגנטי המסתובב. המהירות הסינכרונית האפשרית הקרובה ביותר מעל 1430 סל״ד היא 1500 סל״ד:
כלומר שני זוגות קטבים — ארבעה קטבים בסך הכול.
כאשר מגדילים את העומס על המנוע, המהירות יורדת וההחלקה עולה. הזרם ברוטור גדל, ואיתו גדל גם המומנט שהמנוע מפתח — אך לא ללא גבול.
ההחלקה הקריטית היא ההחלקה שבה המומנט מגיע לערכו המרבי. זו נקודת המפנה באופיין המכני: מעבר לה, המשך הגדלת העומס דווקא מקטין את המומנט, המנוע נכנס לאזור לא יציב ונעצר.
לכן ההחלקה הקריטית מסמנת את גבול העבודה היציבה של המנוע. יחס המומנט הקריטי למומנט הנקוב הוא מדד ליכולת המנוע לעמוד בעומסי יתר רגעיים.
על לוחית של מנוע השראה רשום: 100 kW, 1400 סל״ד, 50 Hz, 400 V, חיבור כוכב, תלת־מופעי, נצילות 0.85, מקדם הספק 0.8.
ההספק הרשום על השלט הוא ההספק המכני על הציר, כלומר ההספק היוצא. ההספק הנצרך גדול ממנו בשיעור הנצילות:
ההספק המדומה גדול מן הממשי בשיעור מקדם ההספק:
במעגל תלת־מופעי, ההספק המדומה קשור לזרם הקווי ולמתח הקווי:
המהירות 1400 סל״ד מצביעה על שני זוגות קטבים, כלומר מהירות סינכרונית 1500 סל״ד:
נתון מנוע השראה תלת־מופעי עם רוטור כלוב. סלילי המנוע מחוברים בכוכב. נתוניו הנקובים: 400 / 230 V, 25 kW, 50 Hz, נצילות 0.88, מקדם הספק 0.85, 1440 סל״ד.
המומנט הוא ההספק המכני חלקי המהירות הזוויתית:
נציב ונקבל את הצורה השימושית:
בהתנעת כוכב־משולש המנוע חייב לעבוד בסופו של דבר בחיבור משולש, כי רק אז כל סליל מקבל את מתחו הנקוב ומפתח את מלוא המומנט. חיבור הכוכב משמש לשלב ההתנעה בלבד.
מן השלט עולה שמתחו הנקוב של כל סליל הוא 230 V. מתח הרשת הוא 400 V קווי, ולכן:
בחיבור כוכב, כל סליל מקבל 400 חלקי שורש שלוש, כלומר 231 V — בדיוק מתחו הנקוב. זהו החיבור התקין למנוע זה ברשת 400 V, וכך אכן הוא מחובר.
בחיבור משולש, כל סליל היה מקבל 400 V — כלומר כ־74 אחוזים מעל מתחו הנקוב. הסלילים היו נשרפים.
לכן התשובה שלילית: לא ניתן להתניע מנוע זה בשיטת כוכב־משולש ברשת של 400 V, כי הוא אינו יכול לעבוד במשולש ברשת זו.
כדי שהתנעת כוכב־משולש תתאפשר ברשת 400 V, נדרש מנוע שמתחו הנקוב לסליל הוא 400 V — כלומר מנוע שעל שלטו רשום 690 / 400 V. מנוע כזה עובד במשולש ברשת 400 V ומותנע בכוכב.
(1) מהי צורת החיבור של המנוע לרשת החשמל? נמק את תשובתך.
(2) לאיזה זרם יש לכייל את הממסר ליתרת זרם? נמק את תשובתך.
מתח האספקה ברשת הוא מתח שלוב (קווי) של 400 V, ואילו מתחו הנקוב של כל אחד מסלילי המנוע הוא 231 V.
מחברים את המנוע בחיבור כוכב. בחיבור זה המתח על כל סליל קטן פי שורש שלוש מן המתח הקווי:
התוצאה שווה בדיוק למתח הנקוב של הסליל, ולכן חיבור כוכב הוא החיבור הנכון.
(2) כיול הממסר ליתרת זרם
הממסר ליתרת זרם נועד להגן על הסלילים מפני התחממות יתר בעומס ממושך. לכן מכיילים אותו לזרם הנומינלי של המנוע — הזרם שהמנוע צורך בעומסו הנקוב:
הממסר יכויל ל־42.45 אמפר.
בזמן ההתנעה הזרם שהמנוע צורך יכול להגיע עד פי 6 מזרמו הנומינלי. זרם כזה גורם לצניחת מתח ברשת ומעמיס את ההגנות.
בחיבור כוכב הזרם שהמנוע צורך מן הרשת קטן פי 3 מן הזרם שהיה צורך באותה רשת בחיבור משולש. הסיבה כפולה: המתח על כל סליל קטן פי שורש שלוש, ולכן זרם הסליל קטן פי שורש שלוש; ובנוסף, בכוכב הזרם הקווי שווה לזרם הסליל, ואילו במשולש הוא גדול ממנו פי שורש שלוש.
לכן מתניעים את המנוע בחיבור כוכב — ובכך מקטינים את זרם ההתנעה פי 3 — ולאחר שהמנוע צבר מהירות מעבירים אותו לחיבור משולש, שבו הוא עובד במתח הנקוב ומפתח את מלוא המומנט.
יש לזכור שגם מומנט ההתנעה קטן פי 3, כי המומנט פרופורציוני לריבוע המתח. לכן שיטה זו מתאימה רק להתנעה בעומס קל.
נתון מנוע השראה בעל רוטור כלוב, שמתח ההזנה הנקוב שלו הוא 400 V. נתונים ארבעה מתחי הזנה אפשריים למנוע זה:
קבע מהי שיטת ההתנעה המתאימה למנוע בכל אחד ממתחי ההזנה. נמק את קביעתך לגבי כל אחד מהם.
נקודת המוצא: המנוע מיועד לרשת של 400 V, ולכן בחיבור כוכב מתחו הנקוב של כל סליל הוא 400 חלקי שורש שלוש, כלומר 231 V. נשווה כל אחד מארבעת המתחים למתח הנקוב.
סעיף 1 — מתח של 400 V
זהו מתח ההזנה הנקוב של המנוע. המנוע יותנע בהתנעה ישירה לקו, ללא שום אמצעי עזר. זרם ההתנעה יהיה מלא — עד פי 6 מן הנומינלי — אך גם מומנט ההתנעה יהיה מלא.
סעיף 2 — מתח של 400 חלקי שורש שלוש
מתח הרשת שווה בדיוק למתחו הנקוב של הסליל. במקרה זה המנוע חייב לעבוד בסופו של דבר בחיבור משולש, שבו כל סליל יקבל 231 V — מתחו הנקוב — וישמור על מומנט מלא.
לכן אפשר וכדאי להתניע אותו במתנע כוכב־משולש: התנעה בכוכב, ומעבר למשולש בסיום ההתנעה.
סעיף 3 — מתח של 400 חלקי שורש שתיים
המתח הוא 70.7 אחוזים מן המתח הנקוב, וגבוה ממתחו הנקוב של הסליל (231 V). אין זה מתח עבודה תקין למנוע.
מתח זה מתאים לשלב התנעה במתח מופחת בלבד — באמצעות אוטו־שנאי או מתנע רך — ולאחריו מעבר למתח הנקוב.
חשוב להבחין בין שני הגדלים: זרם ההתנעה פרופורציוני למתח ולכן יקטן פי שורש שתיים בלבד, כלומר ל־70.7 אחוזים. לעומתו מומנט ההתנעה פרופורציוני לריבוע המתח ולכן יקטן פי 2, כלומר למחצית.
סעיף 4 — מתח של 400 כפול שורש שתיים חלקי 3
המתח הוא 47 אחוזים בלבד מן המתח הנקוב, ונמוך אף ממתחו הנקוב של הסליל בחיבור כוכב. המנוע אינו יכול לעבוד בו באופן קבוע — הוא לא יפתח את מומנטו הנקוב, ובעומס מלא יצרוך זרם מוגבר ויתחמם.
מתח זה יכול לשמש רק כמדרגת התנעה נמוכה של אוטו־שנאי או מתנע רך. אך יש לשים לב לתוצאה:
מומנט ההתנעה יירד לכ־22 אחוזים בלבד מן המומנט בהתנעה ישירה. ברוב המקרים זה לא יספיק כדי להאיץ את העומס, והמנוע יישאר תקוע. לכן מתח זה אינו מתאים כמדרגת התנעה מעשית, אלא אם המנוע מותנע בריקם מוחלט.
נתוניו הנקובים של מנוע השראה תלת־מופעי בעל רוטור כלוב: 20 kW, 1420 סל״ד, 50 Hz, 400 V, מקדם הספק 0.8, היגב 5 Ω. סלילי המנוע מחוברים במשולש.
הסלילים מחוברים במשולש, ולכן המתח המופעי שווה למתח הקווי:
תחילה נחשב את היחס בין המומנט הנקוב למומנט הקריטי:
נציב בנוסחת קלוס, הקושרת בין יחס המומנטים לבין ההחלקות:
נהפוך את שני האגפים ונכפול במכנה:
נבחר בין שני הפתרונות: ההחלקה הקריטית חייבת להיות גדולה מן ההחלקה הנקובה (5.33 אחוזים), שכן נקודת העבודה הנקובה נמצאת בקטע היציב של האופיין — לפני הנקודה הקריטית. הפתרון השני קטן מן ההחלקה הנקובה ולכן נפסל.
נתוניו הנקובים של מנוע השראה תלת־מופעי שסליליו מחוברים בחיבור משולש: 5.5 kW, 960 סל״ד, 400 V, 50 Hz, מקדם הספק 0.88, נצילות 0.84, יחס המומנט הקריטי למומנט הנקוב 2.2.
המהירות הסינכרונית תלויה בתדירות ובמספר זוגות הקטבים:
המהירויות הסינכרוניות האפשריות ברשת של 50 הרץ:
מהירות הרוטור היא 960 סל״ד. המהירות הסינכרונית היא הערך האפשרי הקרוב ביותר מעליה — 1000 סל״ד — ולכן:
שלושה זוגות קטבים, כלומר שישה קטבים.
נציב בנוסחת קלוס:
נכפול במכנה המשותף ונסדר למשוואה ריבועית:
ההחלקה הקריטית חייבת להיות גדולה מן ההחלקה הנקובה (4 אחוזים), ולכן הפתרון השני נפסל: